통합 검색
통합 검색
- 작성자 hide
- 조회수 79
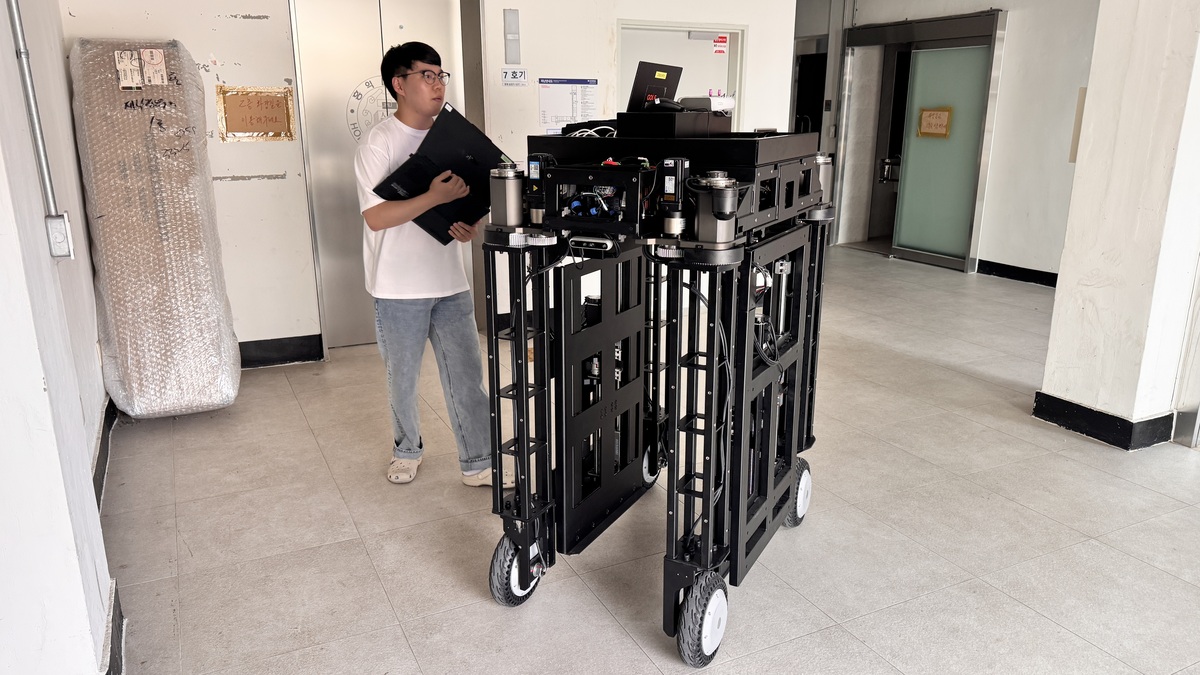
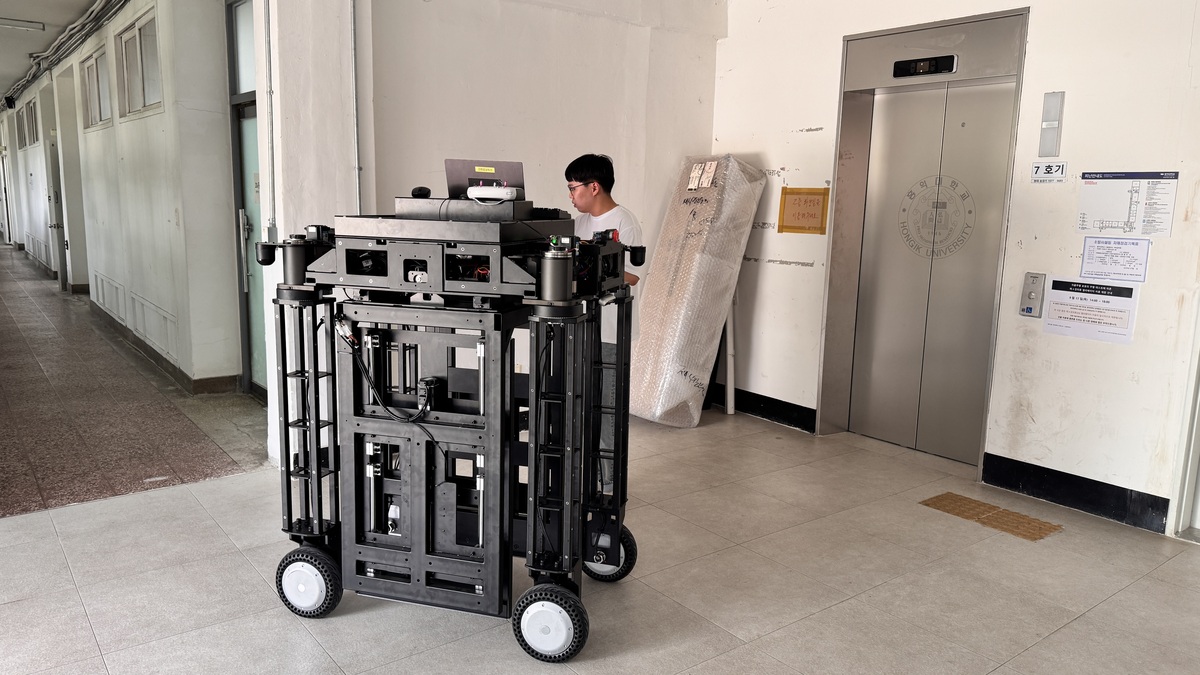
9월 17일(목), HIDE Lab과 공동연구를 수행하고 있는 고레로보틱스 연구진이 홍익대학교를 방문하여 현재 개발 중인 엘리베이터 연계 로봇 시스템의 현장 실증 테스트를 진행하였습니다.
이번 실증에는 고레로보틱스의 김상윤 연구원을 비롯한 2명의 연구원이 참여하였으며, 홍익대학교 Z4동의 실제 엘리베이터 환경을 활용해 로봇의 이동과 엘리베이터 연계 동작, 현장 적용 가능성을 점검하였습니다. 연구실 내부나 별도의 시험 환경이 아닌, 실제 대학 건물의 엘리베이터와 이동 동선을 직접 활용했다는 점에서 보다 현실적인 조건에서 시스템의 성능과 적용성을 확인할 수 있었습니다.
이번 테스트는 기업과 대학이 공동으로 연구개발을 수행하고, 대학이 보유한 공간과 시설을 실제 연구개발을 위한 테스트베드로 활용한 산학협력 사례라는 점에서도 의미가 있습니다. 기업은 실제 사용 환경과 유사한 조건에서 기술을 검증하고, 대학 연구진은 현장에서 발생하는 다양한 사용자·환경적 요소를 함께 관찰하며 향후 시스템 개선 방향을 논의할 수 있었습니다.
특히 로봇이 건물 내부에서 독립적으로 이동하고 서비스를 수행하기 위해서는 로봇 자체의 기술뿐만 아니라 엘리베이터와 같은 기존 건축 인프라와의 연계가 매우 중요합니다. 이번 실증을 통해 실제 건물 환경에서 발생할 수 있는 다양한 조건과 제약사항을 확인하고, 향후 보다 안정적이고 범용적인 엘리베이터-로봇 인터페이스를 개발하기 위한 기초 데이터를 확보하였습니다.
HIDE Lab은 앞으로도 고레로보틱스와의 공동연구를 통해 연구실에서의 설계와 개발을 실제 현장 실증으로 연결하고, 대학의 연구 인프라와 공간을 적극적으로 활용하여 기술의 실용성과 현장 적용성을 검증하는 산학협력 연구를 지속해 나갈 예정입니다.
-
답글 개
공유 하기
HIDE Lab Human-centered Integrated Design Engineering Lab, Hongik University
Copyright(c)2023 HIDE Lab All rights reserved
댓글 0